Integrare robot mobili, bracci collaborativi e software di percezione in un’unica piattaforma. Questo è il tema che Bosch Rexroth ha portato a ROSCon IT 2026, la conferenza italiana dedicata alla comunità del Robot Operating System, svoltasi il 3 novembre a Bologna.
L’azienda ha partecipato come Gold Sponsor e ha presentato un progetto di kitting automatizzato sviluppato con Reply e Joytek.
Il kitting unisce robot mobili e cobot
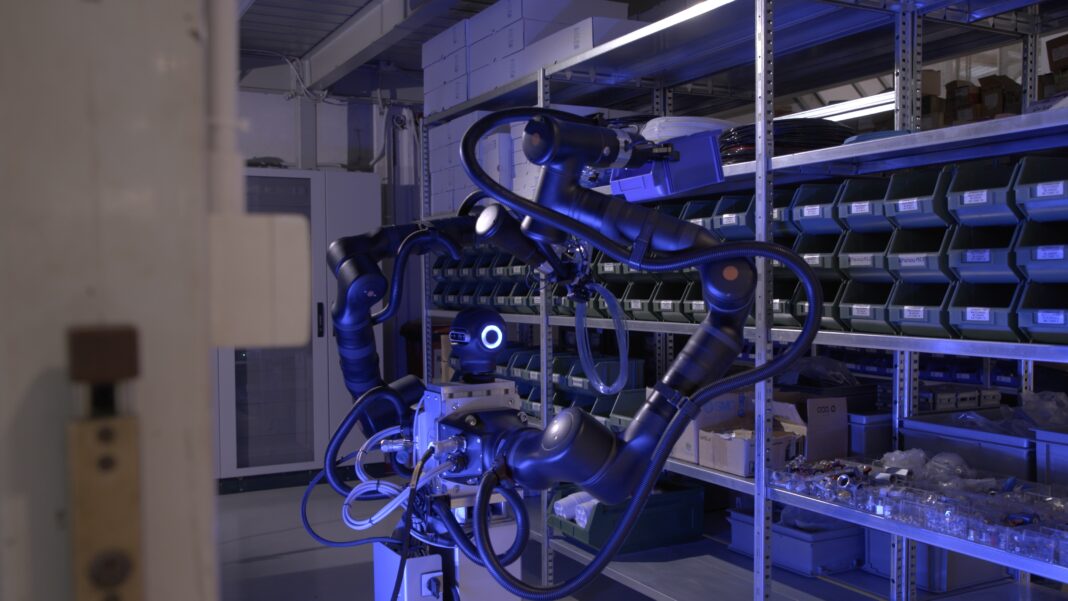
Il caso applicativo presentato da Flavio Ronzoni, Product Manager di Bosch Rexroth, ha riguardato la preparazione dei kit di componenti destinati alle linee produttive.
La piattaforma combina un robot mobile autonomo (AMR) di Joytek con due bracci collaborativi a sette assi Kassow Robots.
L’architettura di controllo integra ctrlX AUTOMATION e ROKIT Navigator, mentre Reply contribuisce all’integrazione software e agli algoritmi di percezione e manipolazione.
In questo sistema, ROS coordina le funzionalità robotiche e favorisce lo scambio di informazioni tra i diversi sottosistemi. L’obiettivo del progetto è superare la separazione tra movimentazione e prelievo, rendendo più flessibile la preparazione dei componenti. Il punto non è soltanto automatizzare singole operazioni, ma far cooperare mobilità e manipolazione all’interno dello stesso processo.
Perché ROS è importante per la robotica industriale nel manifatturiero
ROS (Robot Operating System) non è un sistema operativo tradizionale, ma un framework open source: un insieme di librerie, strumenti e convenzioni con cui costruire applicazioni robotiche.
Per costruttori di macchine, integratori e imprese manifatturiere, il valore di questo framework sta nella possibilità di riutilizzare moduli software e interfacce condivise per collegare sensori, robot e funzioni di percezione o pianificazione, anziché ripartire da zero per ogni impianto.
Questo approccio può ridurre i tempi dello sviluppo su misura e facilitare il trasferimento di soluzioni dalla ricerca alla fabbrica. La comunità contribuisce con codice, competenze e strumenti, mentre iniziative come il Consorzio ROS-Industrial lavorano per estendere queste capacità alle applicazioni produttive.
ROS 2, evoluzione del framework, offre una base per applicazioni robotiche distribuite. La disponibilità di componenti aperti, però, non rende automaticamente una soluzione pronta per la produzione: affidabilità, tempi di risposta, cybersecurity e sicurezza funzionale vanno valutati nell’architettura complessiva. Il framework facilita l’integrazione, ma non sostituisce la validazione dell’impianto né ne garantisce, da solo, la conformità normativa.