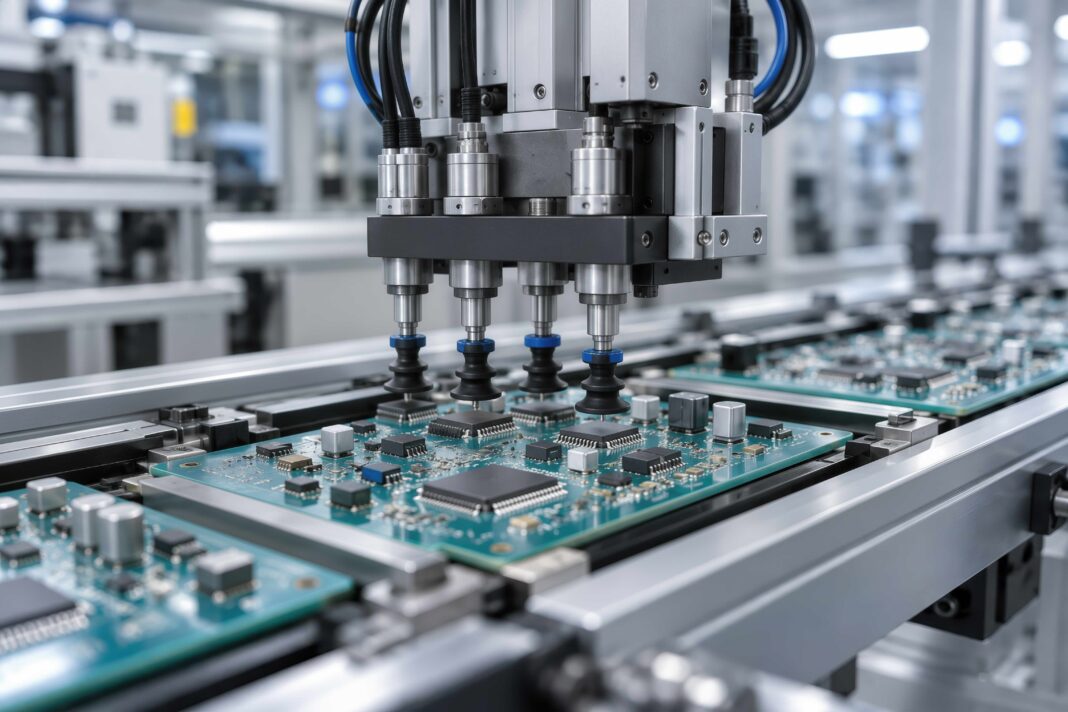
In una linea di confezionamento, un robot preleva i prodotti che arrivano su un nastro trasportatore e li dispone all'interno di una confezione. Pochi metri più avanti, un altro manipolatore organizza le scatole su un pallet. In un reparto di lavorazione meccanica, un braccio robotico carica e scarica i pezzi da una macchina utensile.
Le operazioni sono differenti, ma condividono la stessa funzione: afferrare un oggetto, controllarne il movimento e collocarlo nella posizione richiesta.
È su questa capacità che si fonda una parte importante della manipolazione robotica, una delle applicazioni più mature dell'automazione industriale e, allo stesso tempo, uno degli ambiti in cui l'innovazione sta producendo cambiamenti significativi.
Dalla ripetizione del movimento alla gestione del prodotto
Per molti anni, il principale vantaggio dei robot è stato la possibilità di ripetere movimenti programmati con regolarità, precisione e velocità. Il processo veniva organizzato per presentare i componenti sempre nella stessa posizione, riducendo al minimo le variabili che il sistema doveva gestire.
Questo modello rimane efficace in numerose applicazioni. Tuttavia, la crescente varietà dei prodotti, la riduzione dei lotti e la necessità di modificare rapidamente le configurazioni produttive stanno rendendo sempre più importante la capacità di adattamento.
Un robot può essere chiamato a manipolare oggetti con dimensioni differenti, riconoscere componenti orientati in modo casuale oppure lavorare in una cella nella quale le attività cambiano durante la giornata. In questi casi, non è sufficiente programmare una traiettoria: occorre progettare l'intera funzione di manipolazione.
Nell'ambito della Robotica Funzionale, la manipolazione rappresenta quindi un esempio di come una capacità tradizionale possa evolvere senza cambiare la propria finalità. Il compito rimane prendere, orientare e posizionare un oggetto. A trasformarsi sono le tecnologie necessarie per eseguirlo e le condizioni nelle quali viene richiesto.
Pick and place: un'operazione semplice solo in apparenza
Tra le applicazioni della manipolazione robotica nell'industria, il pick and place è probabilmente una delle più riconoscibili.
Il principio consiste nel prelevare un prodotto da una posizione e trasferirlo in un'altra. Nelle linee industriali questa funzione viene utilizzata per alimentare macchine, organizzare prodotti, riempire confezioni, comporre kit e preparare materiali destinati alle lavorazioni successive.
Comprendere come funziona un robot pick and place significa però osservare ciò che avviene prima e dopo il movimento. Il sistema deve sapere quando il prodotto è disponibile, dove si trova e quale orientamento deve assumere nella posizione di destinazione. Deve inoltre verificare che l'utensile abbia effettuato correttamente la presa e che il componente venga rilasciato senza compromettere il processo.
Quando gli oggetti arrivano in posizioni prestabilite, la programmazione può essere relativamente semplice. Un robot pick and place ripete una sequenza di movimenti coordinata con il resto della linea, mantenendo tempi di ciclo prevedibili.
Le difficoltà aumentano quando i prodotti arrivano in modo irregolare, si sovrappongono oppure presentano forme e dimensioni differenti. In queste condizioni, la cella deve essere in grado di riconoscere la situazione e modificare il comportamento del manipolatore.
L'integrazione con un sistema di visione può permettere di individuare la posizione dell'oggetto e trasmettere le coordinate al controllo robot. Se il prodotto si muove su un nastro, il sistema deve inoltre sincronizzare la traiettoria con la velocità del trasportatore.
Un altro aspetto riguarda la gestione degli imprevisti. Un componente può mancare, essere posizionato male oppure non venire afferrato correttamente. Il sistema deve riconoscere l'anomalia e reagire secondo una procedura definita.
L'automazione pick and place non coincide quindi con la semplice sostituzione di un gesto manuale. Richiede il coordinamento tra percezione, movimento, presa e controllo del processo.
Bracci robotici industriali: scegliere l'architettura in base alla funzione
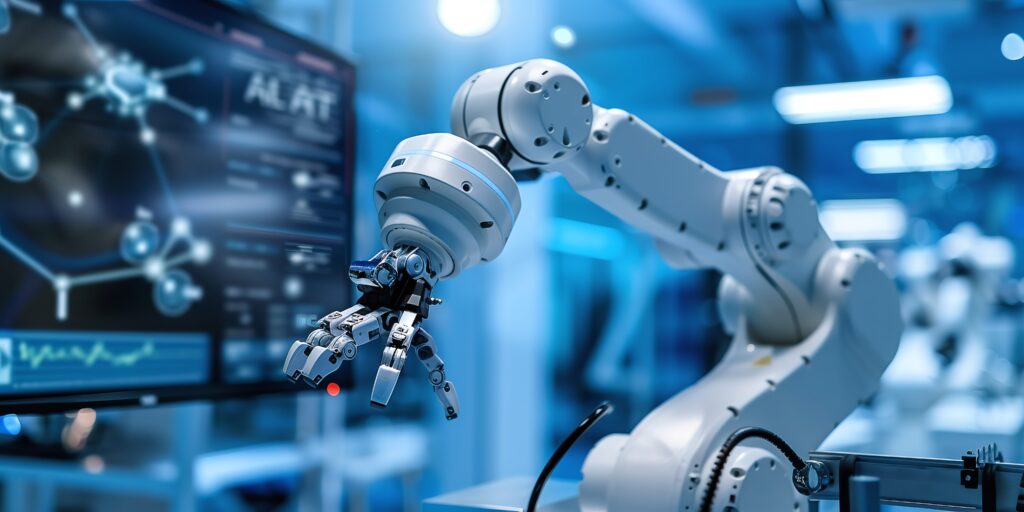
La manipolazione può essere realizzata attraverso macchine con caratteristiche molto differenti. I bracci robotici industriali antropomorfi sono diffusi nelle attività di assemblaggio, asservimento delle macchine, pallettizzazione e movimentazione di componenti. La presenza di più assi permette di raggiungere posizioni e orientamenti diversi, rendendo queste architetture adatte a numerose operazioni.
In altre applicazioni vengono impiegati robot SCARA, sistemi cartesiani o robot Delta. La scelta dipende dal movimento richiesto, dagli ingombri disponibili, dalle masse da movimentare e dai tempi di ciclo.
Un robot Delta, per esempio, può risultare particolarmente indicato per operazioni rapide su prodotti relativamente leggeri. Un robot antropomorfo può offrire maggiore libertà di orientamento quando occorre raggiungere punti differenti all'interno di una cella. Un sistema cartesiano può invece essere una soluzione efficace per movimenti lineari in aree di lavoro ben definite. Nessuna di queste architetture è universalmente superiore alle altre.
Per valutare una soluzione occorre partire dalle caratteristiche dell'applicazione: peso del prodotto, sbraccio necessario, precisione, ripetibilità, accelerazioni e condizioni ambientali.
Anche il tempo di ciclo deve essere considerato nel suo insieme. Il movimento del robot rappresenta soltanto una parte dell'operazione. Il prelievo, il rilascio, l'attesa dei segnali e il coordinamento con le altre macchine possono incidere in modo significativo sulla produttività.
Una cella progettata per raggiungere la massima velocità nominale del manipolatore non è necessariamente quella che offre il miglior risultato. Il dimensionamento deve tenere conto delle condizioni reali di lavoro, comprese le variazioni del prodotto e le attività di manutenzione.
Robot collaborativi: un diverso rapporto tra macchina e operatore
La diffusione dei robot collaborativi ha introdotto nuove possibilità soprattutto nei processi in cui alcune operazioni vengono automatizzate mentre altre rimangono affidate al personale.
In un reparto di assemblaggio, per esempio, un cobot può presentare componenti all'operatore, che esegue una lavorazione manuale. In un'altra applicazione può caricare una macchina durante cicli ripetitivi, lasciando al personale le attività di attrezzaggio e controllo.
I cobot industriali vengono spesso associati alla facilità di programmazione e alla possibilità di realizzare applicazioni in spazi condivisi. È però necessario distinguere le caratteristiche del robot dalla sicurezza dell'intera installazione.
La differenza tra robot industriali e cobot non può essere ridotta alla presenza o all'assenza di una barriera di protezione. Un robot collaborativo può essere progettato per supportare specifiche modalità di interazione, ma il comportamento sicuro dipende anche dall'utensile, dal componente manipolato, dalla velocità dei movimenti e dalle condizioni operative.
Un oggetto pesante o dotato di spigoli può introdurre rischi indipendentemente dalle caratteristiche del manipolatore. Allo stesso modo, alcune applicazioni collaborative possono richiedere misure di protezione aggiuntive. La scelta deve quindi derivare da una valutazione dei rischi e dall'analisi del processo.
Dal punto di vista produttivo, il vantaggio della collaborazione consiste nella possibilità di distribuire diversamente le attività. Un operatore può concentrarsi sulle operazioni che richiedono esperienza, adattamento e capacità decisionale, mentre il robot esegue compiti ripetitivi o fisicamente impegnativi.
Questa organizzazione non è necessariamente conveniente in ogni situazione. Quando servono velocità elevate, portate importanti o cicli completamente automatizzati, una cella robotica tradizionale può risultare più appropriata.
Il criterio di scelta rimane quindi la funzione richiesta e il modo in cui deve essere integrata nel lavoro.
Il gripper: dove il robot incontra il prodotto
Un manipolatore può raggiungere con precisione la posizione richiesta, ma l'operazione fallisce se il sistema di presa non riesce a controllare correttamente l'oggetto.
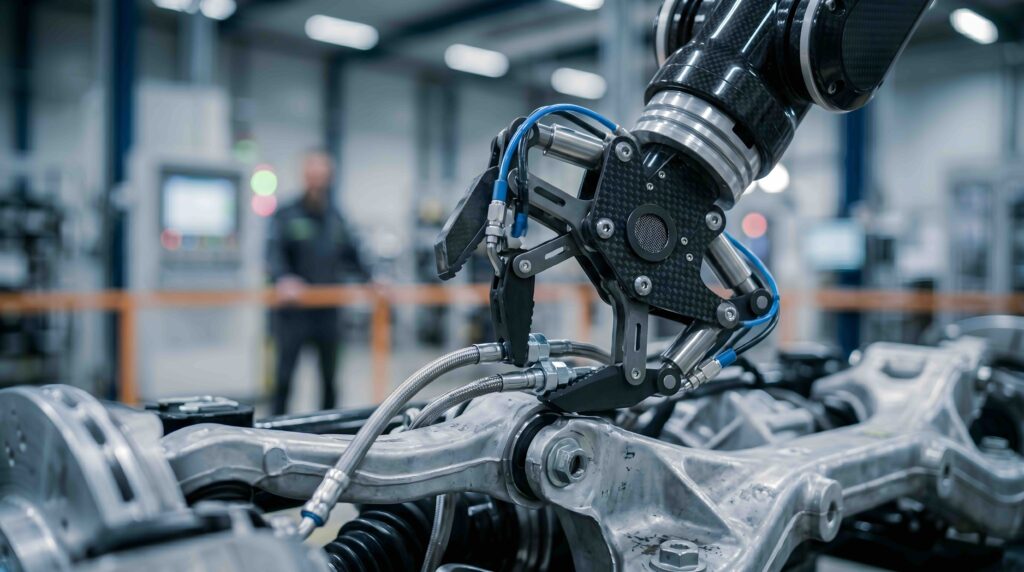
I gripper robotici sono per questo una componente determinante della cella. Le soluzioni disponibili comprendono pinze meccaniche, sistemi pneumatici, dispositivi elettrici, utensili a vuoto e attrezzature progettate per prodotti specifici.
La scelta dipende dalle caratteristiche dell'oggetto da manipolare. Un componente metallico rigido può essere afferrato attraverso superfici di contatto dedicate. Un prodotto confezionato può prestarsi a una presa a vuoto, purché la superficie e le condizioni operative siano compatibili. Un oggetto fragile può richiedere un controllo più accurato della forza applicata.
I sistemi di presa robotici devono inoltre mantenere il controllo del prodotto durante il movimento. Accelerazioni, rotazioni e variazioni di orientamento possono modificare le sollecitazioni e compromettere una presa che sembrava adeguata in condizioni statiche.
Per capire come scegliere un gripper robotico occorre quindi considerare l'intero ciclo. Non basta verificare che il dispositivo riesca ad afferrare il componente. È necessario valutare se possa trasportarlo senza danneggiarlo, mantenerne l'orientamento e rilasciarlo correttamente nella posizione finale.
La presenza di sensori può contribuire a verificare l'avvenuta presa. In alcune applicazioni vengono controllate la posizione delle dita, la pressione del circuito o altre grandezze utili a individuare condizioni anomale.
Quando una linea deve gestire più prodotti, assume importanza anche la possibilità di cambiare utensile o riconfigurare i parametri di presa. Un sistema molto versatile può ridurre la necessità di attrezzature dedicate, ma introduce spesso una maggiore complessità di programmazione e validazione.
La soluzione migliore non è necessariamente quella capace di afferrare il maggior numero di oggetti, bensì quella che garantisce prestazioni affidabili nelle condizioni previste.
Quando il robot deve riconoscere ciò che afferra
L'integrazione tra visione artificiale e manipolazione rappresenta uno degli sviluppi più interessanti degli ultimi anni. In molte celle tradizionali, i componenti vengono presentati attraverso alimentatori o attrezzature che ne definiscono posizione e orientamento. Questo approccio semplifica la programmazione, ma può diventare poco flessibile quando cambiano frequentemente i prodotti.
Un sistema di visione permette di individuare gli oggetti e, in determinate condizioni, di ricavarne le informazioni necessarie per il prelievo.
Nelle applicazioni di bin picking, per esempio, il robot deve afferrare componenti disposti in modo non ordinato all'interno di un contenitore.
La difficoltà non consiste soltanto nel riconoscere la geometria. Occorre individuare una presa praticabile, verificare che l'utensile possa raggiungere l'oggetto e pianificare il movimento evitando collisioni.
La qualità del risultato dipende dalle immagini disponibili, dalle caratteristiche dei componenti e dalla capacità del software di interpretare la scena.
Superfici riflettenti, oggetti sovrapposti e geometrie complesse possono rendere il riconoscimento difficile. Anche una variazione dell'illuminazione o della disposizione dei pezzi può influenzare il comportamento del sistema. Per questo le prestazioni devono essere verificate con campioni e condizioni rappresentativi della produzione reale.
L'intelligenza artificiale può contribuire al riconoscimento degli oggetti e alla selezione delle strategie di presa, ma non elimina la necessità di progettare correttamente la cella. La flessibilità deriva dall'integrazione delle tecnologie, non dalla presenza di un singolo algoritmo.
Robotica per il packaging: dalla presa alla gestione del formato
La robotica per il packaging mostra con particolare evidenza come la manipolazione possa assumere configurazioni differenti all'interno dello stesso processo.
Nelle fasi iniziali, un robot può prelevare prodotti da un nastro e inserirli in una confezione. Più avanti, un altro sistema può organizzare confezioni o contenitori all'interno di scatole. Al termine della linea, un manipolatore può realizzare la pallettizzazione.
Il principio funzionale è comune, ma cambiano le masse, le geometrie, le velocità e le modalità di presa.
Nelle applicazioni ad alta cadenza, la sincronizzazione con il trasporto dei prodotti è fondamentale. Il robot deve completare l'operazione nel tempo disponibile, senza creare rallentamenti nelle fasi precedenti o successive.
Quando la produzione comprende numerosi formati, diventa importante ridurre il tempo necessario per passare da una configurazione all'altra. Un cambio formato può richiedere modifiche al programma robot, all'utensile, alle guide e ai parametri dei sistemi di visione.
La progettazione deve quindi trovare un equilibrio tra produttività e riconfigurabilità. Una soluzione estremamente veloce ma difficile da adattare può essere meno conveniente di un sistema capace di gestire più prodotti con tempi di attrezzaggio contenuti.
Anche il rapporto tra manipolazione e qualità del prodotto è importante. Pressioni eccessive, accelerazioni non adeguate o punti di presa poco efficaci possono provocare deformazioni e danneggiamenti.
La funzione robotica deve essere progettata considerando non soltanto il trasferimento, ma anche l'integrità dell'oggetto manipolato.
L'integrazione determina il risultato
Una cella robotica non opera isolatamente. Deve ricevere informazioni, coordinarsi con altre macchine e comunicare l'esito delle operazioni. Il manipolatore può essere collegato a PLC, sistemi di visione, controllori di linea e software di supervisione. Le informazioni scambiate riguardano, per esempio, la disponibilità dei componenti, lo stato delle postazioni, le ricette produttive e le condizioni di allarme.
L'integrazione diventa particolarmente importante quando il processo non segue sempre la sequenza prevista.
Se una macchina a valle si arresta, il robot deve sapere come gestire il componente già prelevato. Se un prodotto non arriva, il sistema deve attendere oppure modificare la sequenza. Se una presa non riesce, occorre stabilire se ripetere l'operazione o segnalare l'anomalia. Queste situazioni incidono sulla continuità produttiva e devono essere considerate durante la progettazione.
La raccolta dei dati permette inoltre di valutare le prestazioni reali. Tempi di ciclo, prese non riuscite, arresti e interventi manuali forniscono informazioni utili per individuare eventuali criticità.
Il numero di movimenti completati non è sufficiente per stabilire se l'automazione abbia migliorato il processo. Occorre verificare se la cella produce con maggiore regolarità, riduce gli errori e mantiene prestazioni coerenti con gli obiettivi.
Sicurezza e affidabilità nella manipolazione robotica
La sicurezza deve essere affrontata fin dalle prime fasi di progettazione.
La ISO 10218 rappresenta un riferimento tecnico importante per i robot industriali e la loro integrazione. Per le applicazioni collaborative, la ISO/TS 15066 costituisce un ulteriore riferimento da considerare insieme alle norme applicabili e alla valutazione dei rischi.
L'analisi deve comprendere il robot, gli utensili, i componenti movimentati, le modalità di accesso e le operazioni di manutenzione. Particolare attenzione va riservata alle condizioni anomale: perdita del carico, arresti imprevisti, ripartenze, recupero di componenti e interventi degli operatori all'interno della cella.
Anche la formazione contribuisce all'affidabilità dell'applicazione. Gli addetti devono conoscere le modalità di funzionamento, i limiti del sistema e le procedure previste in caso di guasto.
Una soluzione tecnicamente evoluta ma difficile da gestire durante le attività quotidiane può introdurre inefficienze e rischi operativi.
Dalla sperimentazione alla produzione
Prima di estendere una soluzione robotizzata è utile verificarne il comportamento su un processo rappresentativo. Un progetto pilota può permettere di misurare la percentuale di prese riuscite, i tempi di ciclo, la regolarità del posizionamento e la frequenza degli interventi manuali.
I risultati devono essere confrontati con la situazione precedente, considerando anche manutenzione, disponibilità del sistema e costi di gestione.
La valutazione economica non dovrebbe limitarsi all'acquisto del robot. Occorre includere utensili, dispositivi di sicurezza, integrazione, programmazione, formazione e possibili modifiche al layout.
Un altro elemento riguarda la capacità di adattamento. Se cambiano prodotti, volumi o organizzazione della linea, il sistema potrà essere riconfigurato senza interventi eccessivamente complessi? La risposta dipende dalle scelte effettuate durante la progettazione.
Verso una manipolazione robotica più adattiva
L'evoluzione della manipolazione si orienta verso sistemi capaci di gestire una maggiore variabilità degli oggetti e delle condizioni operative. Sensori tridimensionali, controllo della forza e algoritmi di riconoscimento possono ampliare le possibilità applicative, soprattutto quando il prodotto non viene presentato sempre nella stessa posizione.
Un altro sviluppo riguarda la combinazione tra robot mobili e manipolatori. Una piattaforma dotata di braccio può, in determinate applicazioni, raggiungere postazioni differenti ed eseguire operazioni di prelievo o deposito.
Si tratta di un'integrazione tra movimentazione e manipolazione, due funzioni che richiedono capacità differenti ma possono concorrere allo stesso obiettivo operativo.
La complessità aumenta: il sistema deve localizzarsi, posizionarsi correttamente, riconoscere l'oggetto e completare la presa. Queste applicazioni mostrano come le funzioni robotiche possano combinarsi, ma anche quanto sia importante verificarne l'efficacia nel contesto reale.
La manipolazione rimane una delle attività più consolidate della robotica industriale. Ciò che cambia è il modo in cui viene realizzata: da sequenza prevalentemente programmata a funzione che può integrare percezione, adattamento e interazione con il processo.
Per progettisti, costruttori di macchine e system integrator, il punto di partenza resta quello di individuare l'oggetto da manipolare, comprendere le condizioni operative e scegliere la soluzione capace di garantire il risultato richiesto.
È attraverso questa attenzione al compito che la Robotica Funzionale permette di leggere anche l'evoluzione delle tecnologie più tradizionali.