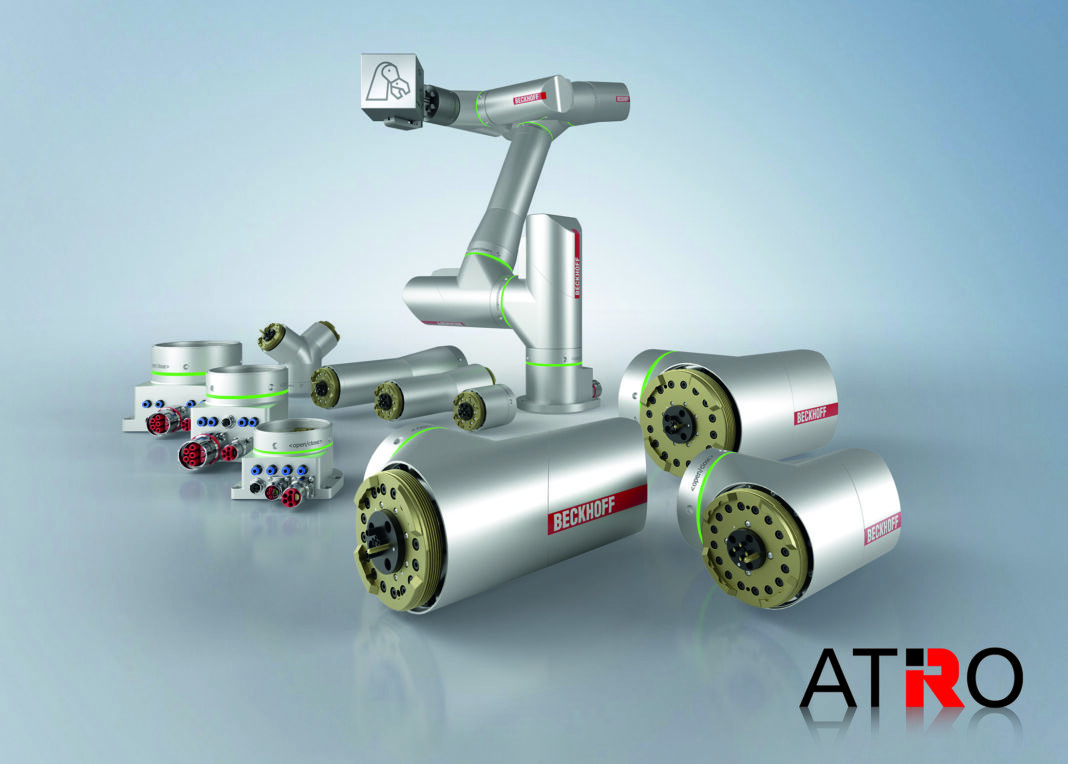
La crescente esigenza di sistemi produttivi flessibili e facilmente riconfigurabili sta portando allo sviluppo di nuove architetture robotiche basate sulla modularità e sulla stretta integrazione con il controllo macchina. In questo scenario si inserisce ATRO (Automation Technology for Robotics), la piattaforma robotica modulare sviluppata da Beckhoff per realizzare configurazioni personalizzate attraverso l’unione di componenti meccanici, moduli motorizzati e funzionalità software integrate nell’ambiente TwinCAT.
L’obiettivo della soluzione è offrire maggiore libertà progettuale rispetto ai sistemi robotici tradizionali, consentendo di creare robot con caratteristiche cinematiche differenti, dai semplici dispositivi rotativi fino a sistemi articolati multi-braccio, riducendo al tempo stesso cablaggi, ingombri e tempi di integrazione.
Una struttura modulare per robot su misura
La piattaforma ATRO si basa su un’architettura composta da moduli attivi e passivi. I moduli motore rappresentano gli elementi principali del sistema: si tratta di giunti con azionamento integrato disponibili nelle configurazioni a I e a L e in cinque taglie di potenza.
A questi si aggiungono moduli di collegamento passivi destinati alla realizzazione della struttura robotica e alla distribuzione dei servizi necessari al funzionamento. La gamma comprende moduli base per la distribuzione interna dell’alimentazione elettrica e dei fluidi, elementi I, L e Y per la costruzione di differenti cinematismi e moduli di sistema dedicati all’integrazione di funzioni aggiuntive, come telecamere e sensori.
Un elemento distintivo della piattaforma è rappresentato dall’interfaccia meccanica ATRO, progettata per garantire sia la rigidità del collegamento tra i moduli sia il passaggio interno di energia elettrica, dati e fluidi quali aria compressa, vuoto e acqua.
Questa soluzione elimina la necessità di collegamenti esterni, migliorando l’accessibilità della macchina e semplificando manutenzione e cablaggio. La distribuzione interna dei servizi permette inoltre la rotazione continua su tutti gli assi, superando i limiti meccanici tipici dei sistemi tradizionali.
L’integrazione con le tecnologie di trasporto Beckhoff, come XTS e XPlanar, apre ulteriori possibilità per la realizzazione di celle robotiche dinamiche e scalabili, nelle quali movimentazione e manipolazione possono essere coordinate all’interno della stessa piattaforma di automazione.
Queste caratteristiche rendono ATRO una soluzione adatta a diversi ambiti applicativi, tra cui manifattura avanzata, intralogistica, packaging e assemblaggio, dove flessibilità, compattezza e rapidità di adattamento rappresentano requisiti sempre più importanti.
Dalla cinematica semplice ai sistemi multi-braccio
Uno dei principali vantaggi della piattaforma è la possibilità di realizzare configurazioni robotiche estremamente diverse. ATRO consente infatti di sviluppare sistemi monoasse oppure robot articolati con sei o più assi, adattando la struttura alle esigenze specifiche dell’applicazione.
Per operazioni come pick-and-place e movimentazione è possibile adottare configurazioni più compatte a tre o quattro assi, ottimizzando peso, costi e capacità di carico senza compromettere precisione e dinamica.
La piattaforma comprende anche gli strumenti software per la configurazione, la programmazione e la gestione della sicurezza, permettendo di accelerare lo sviluppo delle applicazioni e ridurre il time-to-market per costruttori di macchine e integratori.
Picture credits and Copyright: Beckhoff Automation GmbH & Co. KG
Nuove geometrie per una maggiore flessibilità applicativa
La modularità di ATRO permette di modificare geometria e area di lavoro del robot attraverso differenti elementi di collegamento. Tra le evoluzioni della piattaforma rientrano un nuovo modulo a T con doppia giunzione e nuovi profili nelle configurazioni L e S.
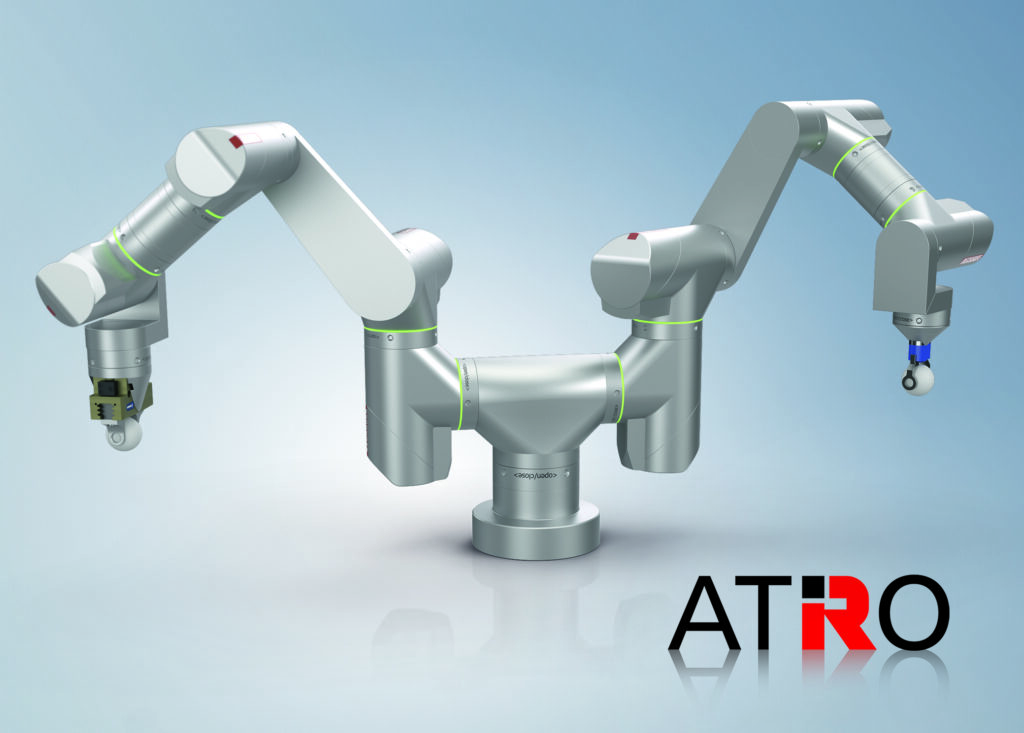
Durante Automatica è stata presentata una cella robotica a due bracci basata sul modulo T. Ogni braccio integra quattro moduli motore, mentre l’asse principale comune può operare come asse rotante continuo. Grazie alla distribuzione interna delle alimentazioni, energia elettrica e aria compressa possono raggiungere le pinze attraverso le interfacce dei moduli, senza ricorrere a cablaggi esterni.
La configurazione consente ai due bracci di lavorare contemporaneamente su aree differenti della cella, riducendo i movimenti non produttivi associati alle corse di ritorno e migliorando l’efficienza del ciclo.
I profili L ed S permettono invece di realizzare cinematiche a quattro gradi di libertà, particolarmente adatte ad applicazioni come la pallettizzazione. Una variante del modulo L è stata sviluppata per impedire collisioni tra gli assi e sfruttare al massimo la rotazione continua, mentre nelle altre configurazioni l’evitamento delle autocollisioni viene gestito dal software.
TwinCAT: il controllo robotico integrato nell’automazione
Uno degli aspetti più significativi di ATRO è la completa integrazione con la piattaforma TwinCAT. Il controllo robotico viene inserito direttamente nell’ambiente di automazione, consentendo di gestire in modo sincronizzato robot, macchina e sottosistemi.
L’approccio permette di utilizzare all’interno dello stesso ambiente funzioni avanzate come visione artificiale, condition monitoring, machine learning e servizi cloud, riducendo la complessità hardware e favorendo architetture più compatte.
La possibilità di sviluppare PLC, motion control e robotica su una piattaforma comune migliora la sincronizzazione tra i diversi elementi della macchina e consente di realizzare soluzioni più semplici da configurare e integrare.
Picture credits and Copyright: Beckhoff Automation GmbH & Co. KG
TwinCAT Kinematic Transformation: robotica senza controller dedicato
La gestione delle cinematiche è affidata a TwinCAT Kinematic Transformation, che porta il controllo robotico all’interno del software di automazione standard.
La soluzione consente l’esecuzione combinata di PLC, motion control e funzioni robotiche su un unico PC industriale e supporta diverse tipologie cinematiche, tra cui portali cartesiani, cinematiche parallele 2D, robot Delta 3D e architetture a sei assi.
Attraverso TwinCAT System Manager è possibile selezionare e parametrizzare la cinematica del robot, definendo elementi come tipologia di configurazione, lunghezza dei bracci, offset e parametri dinamici quali massa e inerzia.
La libreria include inoltre funzioni di tracking per sincronizzare il movimento del robot con oggetti in movimento, ad esempio su nastri trasportatori o tavole rotanti inclinate.
I robot ATRO operano come slave EtherCAT verso il controllore Beckhoff, eliminando la necessità di una CPU robot dedicata e garantendo una stretta integrazione tra PLC e motion control.
Sicurezza e progettazione orientata al futuro
La piattaforma è stata sviluppata considerando anche l’evoluzione normativa nel settore della robotica industriale. In particolare, ATRO è progettato per rispondere ai requisiti legati alle future versioni armonizzate delle norme DIN EN ISO 10218-1 e DIN EN ISO 10218-2, previste entro il 2027.
Beckhoff mette a disposizione template software di sicurezza pre-verificati e moduli hardware dedicati, strumenti che semplificano la realizzazione di architetture conformi anche in presenza di configurazioni robotiche altamente personalizzate.
Una nuova architettura per la robotica industriale
La distribuzione interna di segnali, alimentazioni e fluidi, insieme alla possibilità di rotazione continua degli assi, consente di ridurre gli ingombri delle macchine e semplificare installazione e manutenzione.
L’integrazione con sistemi di trasporto come XTS e XPlanar amplia ulteriormente le possibilità applicative, favorendo lo sviluppo di celle robotiche compatte, dinamiche e scalabili per settori quali manifattura avanzata, intralogistica, packaging e assemblaggio.
Con ATRO Beckhoff propone quindi una piattaforma nella quale robotica, motion control e automazione convergono in un’unica architettura. Un approccio modulare che permette di progettare sistemi personalizzati, ridurre la complessità dell’integrazione e rispondere con maggiore flessibilità alle esigenze della produzione industriale. La possibilità di costruire cinematismi personalizzati, combinata con il controllo centralizzato attraverso TwinCAT, consente di progettare sistemi robotici più aderenti alle esigenze applicative, riducendo complessità e tempi di integrazione.
La piattaforma rappresenta quindi un cambio di approccio rispetto ai sistemi robotici tradizionali: il robot non è più un elemento isolato da integrare nella macchina, ma diventa una funzione nativa dell’intero sistema di automazione.
Attraverso questa filosofia, ATRO punta a offrire agli OEM e agli integratori una soluzione flessibile, compatta e profondamente integrata, in grado di supportare lo sviluppo di applicazioni robotiche personalizzate per le esigenze della produzione industriale attuale e futura.